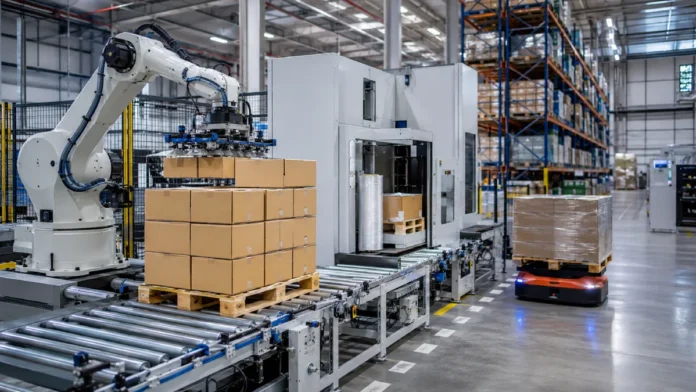
Resulta casi redundante dedicar otro artículo a explicar las nuevas tecnologías de paletización: en muchas industrias ya forman parte del estándar técnico de cualquier proyecto moderno. La cuestión interesante aparece justo después. ¿Cuántas instalaciones tienen realmente resuelto el recorrido completo entre producción y almacén? Entender cómo conectar el final de línea de producción con la intralogística automatizada implica coordinar dos flujos que deben avanzar al mismo ritmo: el producto físico y la información que permite identificarlo, moverlo y asignarle un destino.
En una fábrica puedes encontrar robots, transportadores, sensores y un almacén gestionado por software y seguir teniendo una ruptura operativa entre ambos extremos. Basta con que los palés terminados esperen una carretilla, que la identificación dependa de un operario o que el WMS no conozca todavía qué acaba de fabricar la línea. La maquinaria está automatizada, pero el proceso sigue teniendo una interfaz manual.
Por eso conviene analizar el sistema completo: desde el encajado y la formación del palé hasta su identificación, retirada, transporte interno y entrada en almacén. En ese recorrido intervienen robots industriales, PLC, lectores, AGV, AMR, MES, SCADA, WMS y ERP. La gracia está en conseguir que todos desempeñen su función sin convertir el final de línea en una colección de equipos que trabajan cada uno por su cuenta.
Qué significa conectar el final de línea con la intralogística
El final de una línea de producción no coincide necesariamente con la última operación que transforma o empaqueta el producto. Desde el punto de vista de flujo, el proceso continúa mientras esa mercancía tenga que agruparse, formar una unidad de carga, identificarse y recorrer la planta hasta una ubicación logística.
En una instalación integrada, el producto terminado sigue una secuencia relativamente clara:
- Sale de la operación productiva.
- Se encaja, agrupa o acondiciona.
- Se forma una unidad de carga estable.
- El palé recibe una identidad logística.
- Se confirma que la carga puede abandonar la célula.
- Se genera o ejecuta una orden de transporte.
- La unidad llega al área de recepción del almacén.
- El sistema logístico confirma la entrada y asigna un destino.
Puede haber variaciones. Algunas plantas introducen buffers, controles de peso, inspección de gálibo, enfardado, flejado o acumulación intermedia. Otras utilizan transporte manual en una parte determinada del recorrido porque la inversión necesaria para automatizarla no se justifica.
Lo importante es que cada transferencia tenga una lógica definida. Si una máquina entrega un palé terminado y nadie sabe quién debe recogerlo, cuándo hacerlo o dónde llevarlo, la automatización queda interrumpida.
Del producto terminado al palé
Antes de hablar del almacén conviene mirar qué recibe el sistema intralogístico.
Los productos pueden abandonar fabricación como botellas, sacos, cajas, bandejas, latas, envases o componentes. El encajado y la agrupación convierten esas unidades en formatos manejables para operaciones posteriores. Aquí entran sistemas de orientación, transportadores, formadoras de cajas, cerradoras, manipuladores y soluciones Pick & Place.
La estabilidad importa desde el principio. Una caja deformada, mal cerrada o con una geometría variable puede generar incidencias durante el paletizado y reaparecer después como problema intralogístico.
Algo parecido ocurre con la cadencia. Si producción libera producto de manera irregular, el sistema de encajado puede necesitar acumulación. Si el paletizador trabaja por ciclos, también habrá que gestionar la diferencia entre el flujo continuo de entrada y la formación discreta de cada palé.
La función del paletizado consiste en transformar esas unidades secundarias en una carga que pueda manipularse, almacenarse y transportarse de forma repetible. Para diseñarla hay que considerar:
- dimensiones y peso de las cajas;
- número de referencias;
- mosaicos necesarios;
- altura final;
- estabilidad de la carga;
- resistencia del embalaje;
- cambios de formato;
- palés por hora;
- comportamiento durante aceleraciones, curvas y frenadas posteriores.
Aquí conviene evitar un error bastante habitual: dimensionar la célula únicamente a partir de la velocidad nominal del robot. Si la línea puede producir doce palés por hora, pero el sistema de retirada solo absorbe ocho durante determinados periodos, el cuello de botella aparecerá unos metros después.
Del palé al almacén
Cuando termina el paletizado, todavía queda bastante ingeniería por resolver.
La carga puede necesitar enfardado, flejado, etiquetado o inspección. Después se identifica de manera que los sistemas logísticos puedan asociar ese objeto físico a una referencia, un lote, una orden, una cantidad y un destino.
En este punto el palé pasa de ser una carga físicamente terminada a convertirse en una unidad logística gestionable digitalmente.
Una opción habitual consiste en utilizar una etiqueta logística que incorpore un SSCC, Serial Shipping Container Code. GS1 define este código como un identificador único para unidades logísticas y permite utilizarlo para mantener su seguimiento durante almacenamiento y transporte (GS1, s. f.).
A partir de aquí existen varias formas de desplazar la carga.
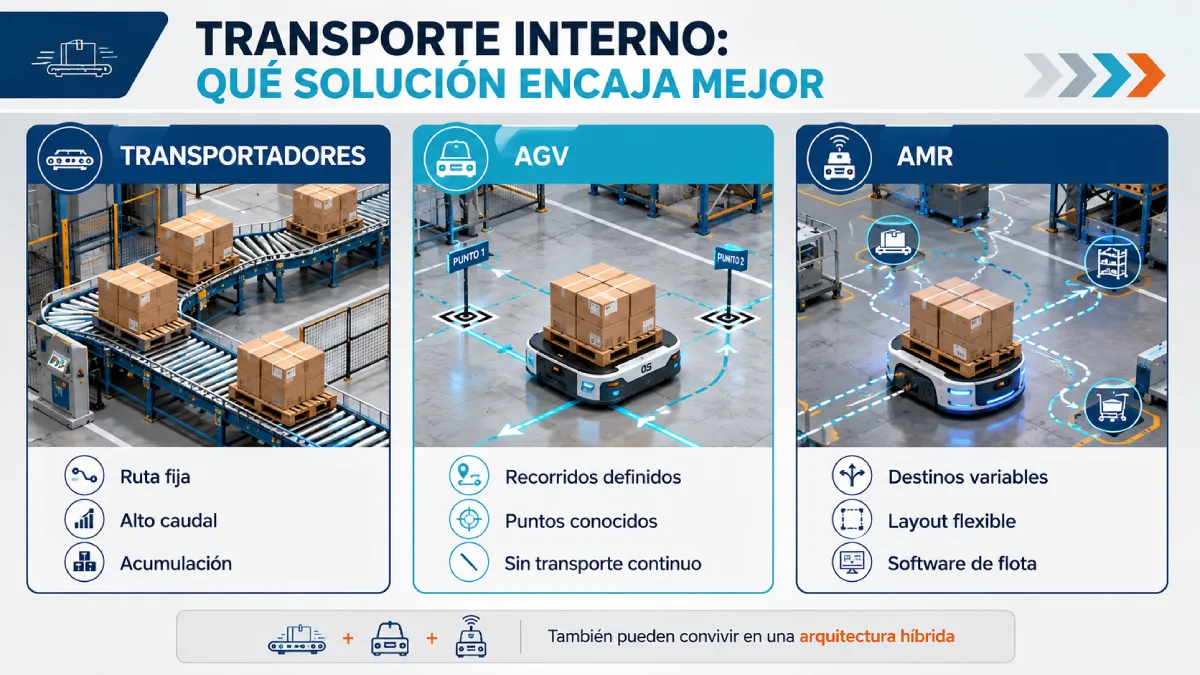
Los transportadores de rodillos o cadenas encajan especialmente bien cuando existe una ruta fija, repetitiva y con un caudal elevado. Son previsibles, tienen buena capacidad y permiten integrar acumulaciones, transferencias, elevadores y puestos automáticos de inspección.
- Los AGV funcionan mediante una estrategia de navegación definida y resultan útiles en recorridos internos relativamente estables donde interesa evitar infraestructura continua de transporte.
- Los AMR aportan mayor flexibilidad para adaptar rutas, gestionar destinos diferentes y compartir determinados espacios de circulación, aunque su implantación introduce otros condicionantes: tráfico, mapas, gestión de flota, puntos de carga, disponibilidad de vehículos y recuperación ante incidencias.
La robótica móvil está ganando peso precisamente en este tipo de aplicaciones. Los datos de la International Federation of Robotics muestran que en 2024 se vendieron 102.900 robots profesionales destinados a transporte y logística, un 14 % más que el año anterior, y esta aplicación concentró alrededor del 52 % de las ventas de robots profesionales de servicio (IFR, 2025).
Final de línea · flujo intralogístico
Del final de línea al almacén en cinco etapas
El recorrido no termina cuando se forma el palé. La integración exige mantener una secuencia continua entre preparación, formación de la carga, identificación, transporte interno y recepción logística.
Desliza horizontalmente para consultar todas las columnas.
| Etapa | Qué ocurre | Resultado esperado |
|---|---|---|
| Encajado | El producto se agrupa, orienta y acondiciona para su manipulación. | Unidades estables y compatibles con la siguiente operación. |
| Paletizado | Las unidades se colocan siguiendo un patrón definido. | Palé estable con dimensiones y peso controlados. |
| Identificación | Se vincula la carga física con su identidad logística. | Palé trazable y reconocible por los sistemas. |
| Transporte interno | La unidad abandona la célula mediante transportador, AGV, AMR u otra solución. | Movimiento coordinado hacia el destino asignado. |
| Almacenamiento | El almacén confirma la recepción y ejecuta o solicita la ubicación. | Inventario actualizado y unidad disponible dentro del flujo logístico. |
Lectura técnica: cada etapa debe entregar algo utilizable por la siguiente: una unidad estable, una carga formada, una identidad logística, un movimiento confirmado y una recepción registrada. La continuidad del proceso depende tanto de esas transferencias como de la tecnología concreta utilizada para ejecutarlas.
Cómo automatizar el flujo desde el encajado hasta el almacén
Para entender cómo conectar el final de línea de producción con la intralogística automatizada, resulta más útil seguir el recorrido real de una unidad que estudiar cada tecnología de forma independiente.
Paso 1. Encajado y preparación
El primer objetivo consiste en entregar al sistema de paletizado unidades predecibles.
Una caja tiene que llegar orientada correctamente, con unas dimensiones dentro de tolerancia y a una cadencia asumible. Si existen diferentes referencias, la automatización debe conocer cuál está pasando y qué tratamiento requiere.
En esta fase pueden intervenir sensores de presencia, sistemas de visión, transportadores, desviadores, pesaje dinámico y dispositivos de acumulación. La complejidad depende del producto.
Lo relevante es evitar que las irregularidades del proceso anterior se trasladen directamente al robot.
Por ejemplo, una línea capaz de trabajar a alta velocidad puede necesitar un pequeño pulmón para absorber microparadas de la encajadora o diferencias entre la llegada de cajas y el ciclo de formación de palés.
Paso 2. Paletizado
Cuando conoces formatos, peso, cadencia y mosaicos, puedes determinar cómo formar las cargas.
Un robot paletizador automático puede encargarse de construir los palés siguiendo recetas previamente definidas y entregar la unidad preparada para su identificación y posterior transporte. Fabricantes españoles como Rivas Robotics desarrollan este tipo de células adaptándolas al layout disponible, los formatos y las necesidades de producción.
El punto interesante para este artículo está después de la elección del robot. Hay que decidir qué ocurre cuando el palé está terminado.
La célula necesita algún mecanismo de salida: transportador, mesa de transferencia, carro, vehículo autónomo u otra solución de manipulación. Además, el PLC debe saber cuándo puede liberar la carga y recibir confirmación de que la transferencia se ha completado.
Conviene estudiar al menos estos parámetros:
- palés por hora en régimen normal;
- picos de producción;
- tiempo de formación;
- cambio de mosaico;
- cambio de referencia;
- retirada del palé terminado;
- suministro de palés vacíos;
- recuperación después de una parada;
- capacidad de acumulación aguas abajo.
Si no miras estos puntos, puedes conseguir un paletizador perfectamente dimensionado y descubrir después que la descarga bloquea la célula durante los picos.
Paso 3. Identificación y trazabilidad
Una vez formada la carga, el sistema necesita saber qué representa.
La identidad logística puede asociar datos como referencia, lote, cantidad, fecha, orden de fabricación, destino, peso o información de expedición. La arquitectura exacta dependerá del sector y de los sistemas existentes.
El etiquetado con código de barras sigue siendo una solución muy extendida por coste, simplicidad e interoperabilidad. RFID puede resultar interesante cuando la lectura sin visión directa, la automatización de determinadas puertas o las características del proceso justifican su uso.
El punto de identificación debe diseñarse con la misma atención que una célula mecánica.
Un lector que falla ocasionalmente puede acabar generando palés sin destino, rechazos automáticos o intervenciones manuales. Por eso interesa definir qué hace el sistema cuando una lectura no es válida:
- repetir lectura;
- utilizar un lector alternativo;
- derivar la carga a una zona de incidencias;
- detener únicamente el tramo afectado;
- solicitar validación manual controlada.
La trazabilidad funciona cuando esa identidad acompaña a la carga durante todo el recorrido y cada transferencia queda confirmada.
Paso 4. Transporte interno
Aquí aparece una decisión de ingeniería que conviene analizar sin prejuicios tecnológicos.
Un transportador no es menos moderno que un AMR, y un AMR no es automáticamente mejor por ser más flexible. Son soluciones diferentes.
Intralogística · selección de transporte
Transportadores, AGV o AMR: dónde encaja mejor cada solución
La elección depende del comportamiento real del flujo. Una ruta fija y repetitiva plantea necesidades diferentes a una distribución con destinos variables o cambios frecuentes de layout.
Desliza horizontalmente para consultar todas las columnas.
| Solución | Encaja mejor cuando | Hay que vigilar |
|---|---|---|
| Transportadores | Ruta fija, flujo repetitivo, caudal elevado y necesidad de acumulación. | Obra, ocupación permanente de espacio y dificultad de modificar recorridos. |
| AGV | Movimientos definidos entre puntos conocidos con necesidad de liberar suelo de transportadores. | Gestión de tráfico, disponibilidad, baterías y capacidad de la flota. |
| AMR | Destinos variables, cambios de layout o necesidad de rutas más flexibles. | Software de flota, congestión, interacción con personas y dimensionamiento de vehículos. |
No siempre hay que elegir una sola tecnología
Transportadores, AGV y AMR también pueden convivir dentro de una misma arquitectura intralogística. La elección puede realizarse por zonas, recorridos y necesidades de flexibilidad en lugar de imponer una única solución a toda la planta.
Lectura técnica: la decisión no debería partir de qué tecnología parece más avanzada, sino de cómo se comporta el flujo que debe resolverse. Ruta, caudal, acumulación, variabilidad, tráfico y flexibilidad condicionan qué alternativa encaja mejor en cada tramo de la intralogística.
Una planta puede utilizar transportadores para sacar palés de varias líneas, acumularlos en una zona común y entregar las unidades a vehículos móviles para recorrer distancias mayores.
Esa arquitectura híbrida suele tener sentido cuando quieres reservar el transporte fijo para las zonas de alta cadencia y conservar flexibilidad en la parte de distribución.
Paso 5. Entrada en almacén
El final del transporte tampoco debería interpretarse como una simple entrega física.
Cuando el palé llega al almacén, el sistema tiene que confirmar que la unidad esperada está realmente allí. Dependiendo de la instalación, puede existir un puesto automático de inspección donde se comprueban dimensiones, peso, estabilidad, estado del palé o legibilidad de la identificación.
Después se asigna la ubicación.
En un almacén convencional, el WMS puede generar una tarea para una carretilla. En un almacén automatizado, esa orden puede terminar en un transelevador, shuttle, transportador o sistema equivalente.
Imagina una fábrica con tres líneas de producción que comparten almacén. Cada línea genera palés a ritmos diferentes. Un palé terminado se identifica, sale hacia un transportador común y el sistema conoce referencia, lote y destino. El WMS decide la zona de almacenamiento y genera el movimiento correspondiente.
Mientras esa secuencia funciona, producción puede continuar sin tener que llamar al almacén para pedir una retirada.
Si el almacén se queda sin capacidad o la zona de entrada está bloqueada, el sistema debería conocerlo y gestionar la acumulación disponible antes de que el problema llegue hasta el robot.
Aquí está una de las diferencias entre automatizar equipos y automatizar un flujo.
Qué sistemas deben comunicarse entre producción y almacén
Puedes tener el mejor sistema de transporte del mercado y seguir necesitando intervención manual si los datos no viajan con la mercancía.
La integración IT/OT intenta resolver precisamente esa frontera. OT, Operational Technology, agrupa los equipos y sistemas que actúan directamente sobre el proceso físico. IT, Information Technology, abarca las plataformas que gestionan información, planificación y procesos empresariales.
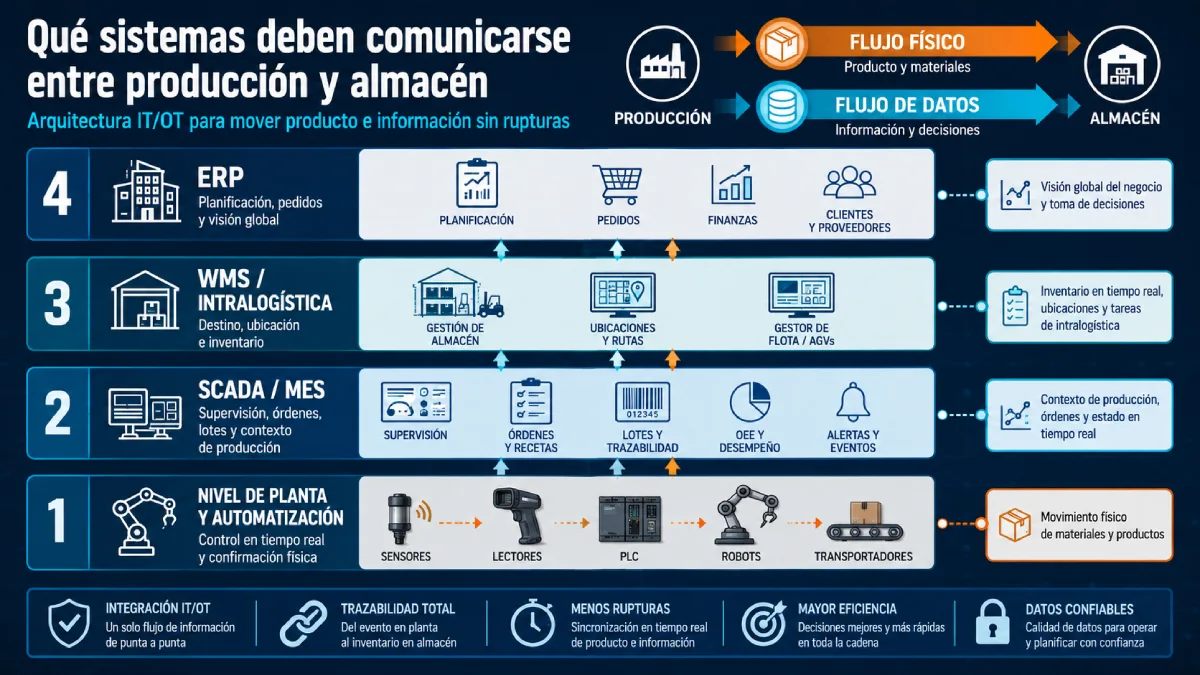
En España todavía hay recorrido para mejorar esa conexión. El Informe de Tendencias en Robótica y Automatización de AER Automation indica que el 64,9 % de los participantes sitúa su madurez tecnológica en un nivel intermedio. Al mismo tiempo, la documentación de OPC Foundation basada en ISA-95 proporciona modelos para ordenar el intercambio de información entre operaciones de fabricación y sistemas empresariales (AER Automation, 2026; OPC Foundation, s. f.).
Nivel de planta y automatización
En el nivel más próximo al proceso encontramos sensores, actuadores, lectores, PLC, robots y sistemas de movimiento.
Un sensor puede indicar que una caja ha llegado. El PLC utiliza esa información para ejecutar la secuencia correspondiente. El robot realiza el movimiento programado y confirma que la operación ha terminado.
Cuando el palé abandona la célula, otros dispositivos pueden verificar su presencia, autorizar una transferencia o confirmar que la unidad ha llegado al siguiente tramo.
El PLC es especialmente relevante porque gestiona secuencias, enclavamientos y señales en tiempo real. En una instalación industrial puede comunicarse con robots, variadores, transportadores, lectores y sistemas de supervisión mediante redes industriales.
No hace falta convertir esta integración en una clase de programación. La idea práctica es sencilla: la automatización necesita saber qué está ocurriendo físicamente y disponer de una lógica fiable para responder.
Ejecución de producción: MES y SCADA
Por encima de la automatización de campo pueden aparecer sistemas MES y SCADA.
El SCADA suele centrarse en supervisar el proceso, visualizar estados y alarmas, registrar variables y facilitar la actuación del personal de operación.
El MES gestiona información relacionada con la ejecución de fabricación. Puede conocer qué orden está activa, qué producto se está fabricando, qué lote corresponde, cuántas unidades se han producido y cuándo finaliza una operación.
Eso permite relacionar la unidad logística con su origen productivo.
Si el palé contiene una referencia determinada perteneciente a un lote concreto, algún sistema debe conservar esa relación cuando la carga abandona fabricación.
En determinadas arquitecturas el MES tendrá un papel muy activo. En otras, parte de estas funciones se resolverá mediante software específico, bases de datos, middleware o integración directa con otros sistemas.
No existe una única arquitectura válida.
Gestión logística: WMS
El WMS, Warehouse Management System, se ocupa de gestionar el funcionamiento del almacén.
Puede controlar inventario, ubicaciones, entradas, movimientos internos, preparación de pedidos y salidas. Cuando recibe la información de una unidad terminada, el WMS puede decidir qué destino corresponde y generar la orden logística asociada.
Por ejemplo, producción comunica que el palé 000123 acaba de terminarse y pertenece a la referencia A.
El WMS conoce que esa referencia debe almacenarse en una zona concreta y crea el movimiento.
Después, el software de control intralogístico o el gestor de flota puede convertir esa decisión en una tarea física para un transportador, AGV, AMR o sistema automático de almacenamiento.
ERP y planificación empresarial
El ERP trabaja en una capa diferente.
Su función está vinculada a planificación, materiales, compras, ventas, pedidos, inventario empresarial y gestión económica, entre otras áreas.
No tiene sentido pedirle al ERP que gobierne directamente el movimiento de un transportador en tiempo real. Tampoco debería obligarse al PLC a resolver reglas empresariales que corresponden a sistemas superiores.
Una forma sencilla de visualizar el reparto es esta: el PLC ejecuta la secuencia física; el MES conoce el contexto de fabricación; el WMS gestiona el destino y la ubicación de la carga; el ERP mantiene la visión general de pedidos, materiales y planificación.
La frontera exacta dependerá de la arquitectura elegida.
Cómo se reparten las funciones entre planta y sistemas de gestión
Arquitectura IT/OT · reparto de funciones
Cómo se reparten las funciones entre planta y sistemas de gestión
La integración no exige que un único sistema lo controle todo. Cada capa aporta una función distinta: unas ejecutan y confirman el proceso físico; otras mantienen el contexto de producción, el destino logístico o la planificación empresarial.
Desliza horizontalmente para consultar todas las columnas.
| Sistema | Función | Información que aporta | Conexión principal |
|---|---|---|---|
| PLC | Control en tiempo real de equipos y secuencias. | Presencia, estados, permisos, alarmas, confirmaciones de movimiento. | Robots, sensores, transportadores y sistemas superiores. |
| Robot | Ejecuta operaciones físicas programadas. | Estado de ciclo, receta, posición, fin de tarea, alarmas. | PLC y equipos periféricos. |
| MES | Gestiona contexto y ejecución de producción. | Orden, referencia, lote, cantidades, estado de fabricación. | Automatización, sistemas de calidad, WMS o ERP según arquitectura. |
| WMS | Gestiona operaciones dentro del almacén. | Ubicación, inventario, destino, prioridad y órdenes logísticas. | MES, ERP y sistemas intralogísticos. |
| ERP | Mantiene planificación y gestión empresarial. | Pedidos, materiales, necesidades, inventario agregado y planificación. | MES, WMS y otros sistemas corporativos. |
Lectura técnica: integrar IT y OT no significa desplazar todas las decisiones hacia un único software. El PLC necesita seguir gobernando la secuencia física, mientras MES, WMS y ERP aportan contexto, destino y planificación. La integración funciona cuando cada capa intercambia la información necesaria sin asumir funciones que pertenecen a otra.
Qué revisar antes de integrar el final de línea y la intralogística
Aquí conviene ser bastante pragmático: antes de comprar robots móviles, transportadores o cualquier otro equipo, necesitas entender qué quieres mover, cuánto, desde dónde y con qué restricciones.
Cadencia: mira la media, pero diseña pensando en los picos
Una línea puede producir de media seis palés por hora y alcanzar diez durante determinados intervalos.
Si dimensionas el transporte para seis, esos picos terminarán generando acumulación.
Hay que estudiar:
- unidades por minuto;
- cajas por minuto;
- palés por hora;
- duración de los picos;
- microparadas;
- recuperación después de una parada;
- tiempo disponible antes de bloquear producción.
Los buffers son una herramienta útil, pero tampoco deben utilizarse como parche para esconder un diseño desequilibrado.
Su función es desacoplar temporalmente procesos que tienen dinámicas diferentes.
Variabilidad de producto
Una instalación con una única referencia estable es mucho más sencilla de automatizar que otra con decenas de formatos y cambios frecuentes.
Conviene conocer dimensiones mínimas y máximas, pesos, estabilidad, frecuencia de cambios y restricciones de manipulación.
También hay que estudiar la mezcla futura.
Una célula diseñada alrededor del catálogo actual puede quedarse corta si dentro de dos años aparecen cajas diferentes, nuevos mosaicos o mayores alturas.
La flexibilidad cuesta dinero, de modo que tampoco tiene sentido sobredimensionarla sin motivo.
Trazabilidad de extremo a extremo
Haz una prueba sencilla: elige cualquier palé situado entre producción y almacén y pregunta al sistema qué contiene, de dónde viene, qué lote lleva y cuál es su destino.
Si para responder hace falta buscar un papel, consultar a un operador o reconstruir manualmente el recorrido, existe una discontinuidad de trazabilidad.
Una arquitectura integrada debería mantener la identidad de la unidad durante todo el flujo.
Eso implica definir qué sistema crea el identificador, quién lo valida, dónde se almacena la relación con producción y qué ocurre si una lectura falla.
Layout y recorridos
El plano de la nave acaba condicionando muchas decisiones aparentemente tecnológicas.
Hay que estudiar distancias, giros, pendientes, pasos entre edificios, puertas, cruces con carretillas, circulación peatonal, zonas de seguridad y puntos de mantenimiento.
Un transportador puede ser excelente en una zona y convertirse en un obstáculo permanente en otra.
Un AMR puede proporcionar flexibilidad, pero una planta con cruces saturados tampoco se arregla poniendo más vehículos autónomos.
Antes de automatizar tráfico conviene analizar el tráfico.
Sistemas existentes
En proyectos brownfield, es decir, instalaciones que ya están funcionando, la automatización nueva tiene que convivir con equipos de diferentes generaciones.
Puede haber PLC antiguos, redes industriales distintas, software sin API moderna, bases de datos propias y WMS que nunca se diseñaron pensando en comunicación automática con producción.
Ese contexto debe conocerse antes de cerrar la arquitectura.
Revisa:
- PLC disponibles;
- redes y protocolos;
- MES existente;
- WMS;
- ERP;
- interfaces de comunicación;
- propietarios de los datos;
- capacidad de registrar nuevas unidades logísticas;
- latencias aceptables;
- procedimientos ante pérdida de comunicación.
La integración informática puede acabar teniendo tanto peso en el proyecto como la mecánica.
Mantenimiento y disponibilidad
Un sistema completamente automático que tarda horas en recuperarse de una incidencia puede producir más pérdidas de las previstas.
Hay que estudiar los puntos de fallo y cómo intervenir sobre ellos.
¿Puede un técnico acceder al transportador bloqueado? ¿Hay espacio para sustituir un motor? ¿Puede retirarse manualmente un palé? ¿Existe un modo degradado si falla un vehículo? ¿Qué ocurre cuando se pierde comunicación con el WMS?
La recuperación tiene que diseñarse.
También conviene definir repuestos, mantenimiento preventivo, formación y diagnóstico remoto cuando tenga sentido.
Escalabilidad
Un buen proyecto debería responder a una pregunta sencilla: ¿qué ocurrirá cuando la planta produzca más?
Quizá aparezca una nueva línea. Puede cambiar la familia de productos, ampliarse el almacén o aumentar la frecuencia de expediciones.
Eso no significa dimensionar desde el primer día para un escenario desproporcionado. Significa evitar decisiones que hagan muy cara cualquier ampliación razonable.
Por ejemplo, puedes dejar preparada una zona para un segundo transportador, reservar direcciones de red, diseñar interfaces reutilizables o seleccionar un gestor de flota capaz de admitir más vehículos.
¿Está preparado el proceso para conectar producción y almacén?
| Aspecto | Pregunta de revisión | Qué condiciona |
|---|---|---|
| Cadencia | ¿Cuál es el máximo flujo real durante los picos? | Capacidad de paletizado, acumulación y transporte. |
| Variabilidad | ¿Cuántos formatos y cambios debe gestionar el sistema? | Flexibilidad de células, agarres, recetas y transporte. |
| Trazabilidad | ¿Cada palé conserva una identidad fiable durante todo el recorrido? | Lectores, etiquetas, bases de datos y gestión de incidencias. |
| Layout | ¿Qué recorridos, cruces y restricciones físicas existen? | Transportadores, AGV, AMR y zonas de seguridad. |
| Software | ¿Los sistemas actuales pueden intercambiar órdenes y confirmaciones? | Arquitectura IT/OT e interfaces necesarias. |
| Mantenimiento | ¿Cómo se recuperará la instalación ante una avería? | Accesos, redundancias, modo manual y repuestos. |
| Escalabilidad | ¿Qué cambios razonables puede sufrir la planta? | Reservas de capacidad, espacio y arquitectura futura. |
Automatizar todo tampoco tiene por qué ser la decisión correcta.
Una operación manual puede seguir teniendo sentido cuando su frecuencia es baja, la variabilidad es enorme o el coste de automatización no compensa la mejora obtenida.
El objetivo de la ingeniería industrial no debería ser alcanzar el máximo porcentaje posible de automatización. Debería ser conseguir el mejor flujo operativo con un nivel de inversión, disponibilidad y complejidad coherente con el negocio.
El paletizador es una frontera, no el final del proceso
Puedes robotizar el paletizado, instalar un almacén automático y desplegar vehículos autónomos. Si entre esos elementos quedan órdenes manuales, identificaciones inconexas o movimientos sin confirmar, la planta seguirá teniendo un problema de integración.
Por eso el análisis debería empezar recorriendo físicamente el proceso desde la salida de producto terminado hasta la ubicación en almacén. Busca esperas, acumulaciones, llamadas entre departamentos, movimientos de carretilla que nadie planifica, etiquetas que se imprimen fuera de tiempo y sistemas que guardan versiones diferentes de la misma información.
Después podrás decidir dónde tiene sentido automatizar, qué capacidad necesitas y qué sistemas deben comunicarse.
La tecnología ofrece muchas alternativas. La ingeniería consiste en elegir las que resuelven el flujo real sin introducir una complejidad que la planta no necesita. Si esa parte está bien diseñada, producción e intralogística dejan de funcionar como dos mundos separados y empiezan a comportarse como lo que deberían haber sido desde el principio: un único proceso industrial continuo.
Referencias consultadas:
- AER Automation. (2026). Informe de Tendencias en Robótica y Automatización 2026. Asociación Española de Robótica y Automatización.
- GS1. (s. f.). Serial Shipping Container Code (SSCC). GS1.
- International Federation of Robotics. (2025). World Robotics 2025: Service Robots. IFR.
- OPC Foundation. (s. f.). ISA-95 Common Object Model and OPC UA specifications. OPC Foundation.